Un músculo en lugar de un motor
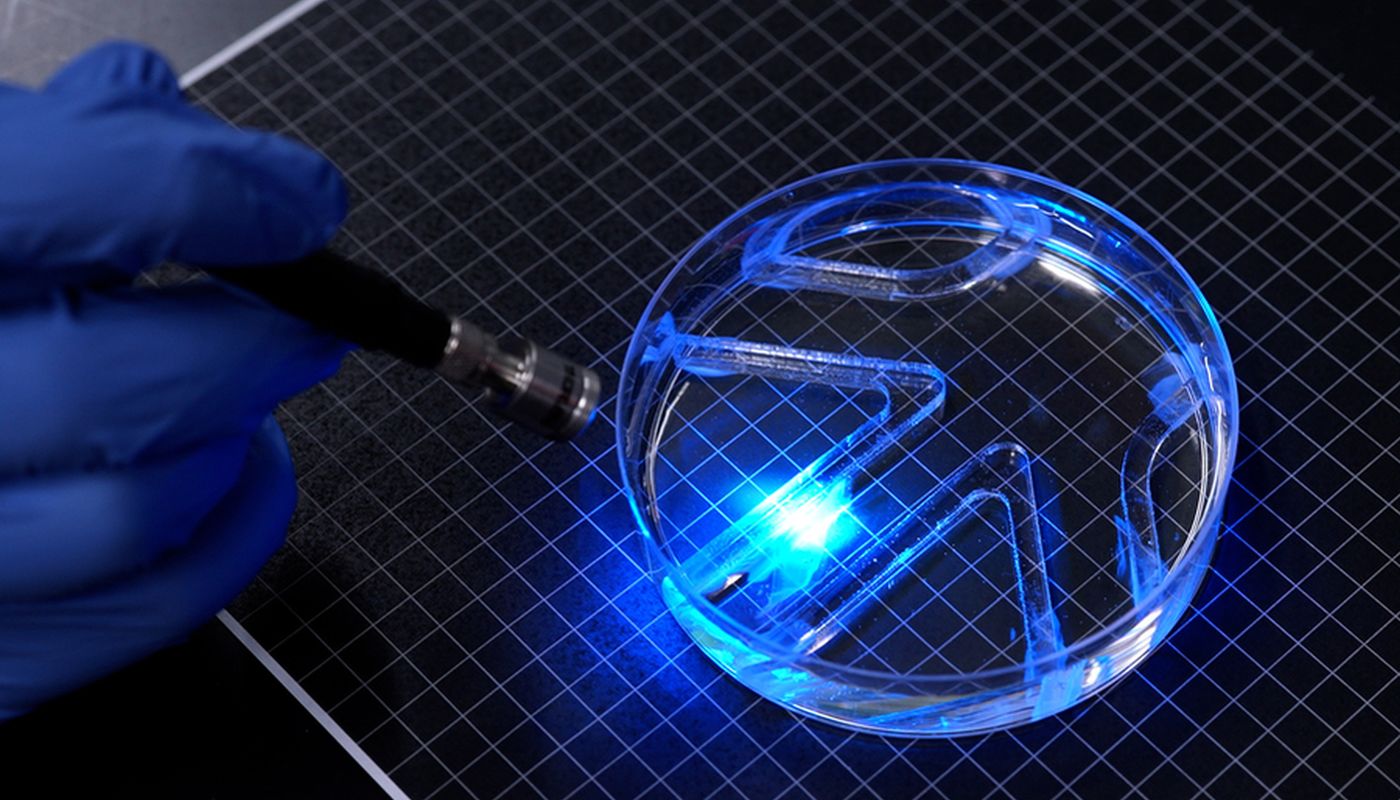
Los ingenieros del MIT lo construyeron un pequeño robot impulsado por células musculares vivas. Su cuerpo es un gel elástico del tamaño de una hoja de chicle. Forma dos aletas cubiertas por una capa de células. más delgado que un cabello humano. Las células fueron modificadas genéticamente, por lo que se encogen cuando se exponen a la luz.
La luz dirigida a una aleta seleccionada hace que se contraiga. La aleta golpea el agua y empuja al robot. Al cambiar la aleta y la frecuencia de los destellos, los científicos controlar la velocidad y la dirección. Los resultados se publicaron en «Materiales funcionales avanzados».
En la prueba, el robot nadó a través de un laberinto submarino. Conducía a toda velocidad cuatro longitudes de cuerpo por minuto. El atleta olímpico puede hacer hasta 65. Este es un ritmo similar al de un tiburón nadando perezosamente. El autor del estudio es Ritu Raman, profesor de ingeniería mecánica en el MIT. Señala que «en el agua se necesita mucha más fuerza que en el aire». Para su tamaño, el robot es… acérrimo.
Este el primer robot bidimensional impulsado por tejido muscular vivo. Los robots biohíbridos actuales combinan tejido vivo con una estructura artificial. Suelen ser grandes masas tridimensionales de músculo esquelético cultivadas en el laboratorio. Estos son los mismos músculos que mueven nuestras extremidades. Crear tal forma requiere: millones de células. El diseño delgado puede ser más barato y más eficiente.
Hace un año, el equipo de Raman creó un músculo artificial con forma de disco inspirado en el iris del ojo. En él las células crecían a lo largo de surcos dispuestos en círculos concéntricos. Cuando se expone a la luz, el disco se expande y contrae como un iris. Sin embargo, el tráfico era sólo 100 micrómetroso una décima de milímetro. Raman dice directamente que para la robótica «se trataba de pequeños movimientos».
La natación requería más fuerza. El soporte era entonces un gel muy suave llamado fibrina. Se contrajo bajo la presión de los músculos. Los ingenieros lo reemplazaron con gelMA gel. Es un material gelatinoso comúnmente utilizado para el cultivo de tejidos. resultaron ser los mejores ranuras cuadradas y gel más rígido. Las células estaban dispuestas uniformemente y conectadas para formar fibras. Estas fibras crean un tejido más fuerte que se contrae al unísono. El espesor de gel ideal es medio milímetro. Las células en contracción no se desprenden del sustrato. Músculos extra entrenado repetidos destellos de luz.
El robot terminado tiene dos aletas que funcionan de forma independiente. Raman los compara con dos músculos separados. La luz de uno sólo lo moverá. El robot fue probado en una gran placa de Petri llena de agua. La luz se movió a mano.
La forma del robot es sencilla por ahora. El objetivo era ver si una fina capa de músculo es suficiente para nadar. Resultó que sí. Ahora el equipo quiere construir un cuerpo que le permita nadar más rápido. El tejido vivo es blando y responde a su entorno. él también puede automedicarse. Por lo tanto, es posible que algún día estos robots exploren entornos acuáticos delicados. La investigación fue financiada parcialmente por la Oficina de Investigación Naval.
